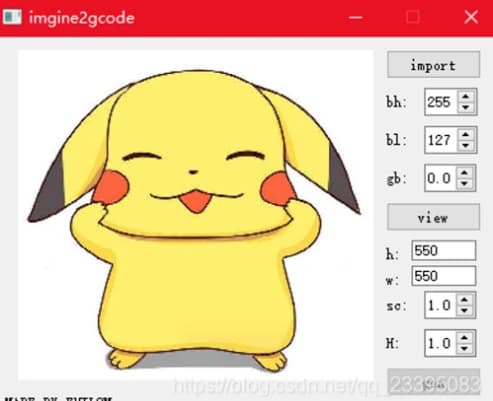
实验室里要让机器人照着图片写字、画图,先得把像素变成它能执行的路径。轮廓决定画哪里,坐标比例决定画多大,抬落笔和空程移动则决定两段线之间怎样衔接。I2G 把这几步处理放进了同一个桌面窗口。
I2G 把这几步放进同一个窗口:导入位图,预览灰度与二值轮廓,把路径换算成坐标,再导出 result.nc。页面里的皮卡丘示例展示了从输入图片到 CIMCO Edit 仿真的过程。
图片先变成轮廓
程序读取灰度图,再用高斯模糊压掉细碎噪声。二值化阈值可以在界面里调整,轮廓是否连贯会直接反映在预览区。
OpenCV 的 findContours 负责提取路径点。得到的是图像坐标,还要按目标尺寸换算比例,并处理方向和原点。
轮廓要改成机器能走的轨迹
图像里的像素点还不能直接当作机械臂轨迹。生成 NC 文件前,需要确定目标尺寸与缩放比例,为每段轮廓安排抬笔、落笔高度和空程移动,再按执行顺序输出。
程序输出 result.nc 和原始轨迹数据。把 NC 文件放进 CIMCO Edit 等工具仿真,可以先检查路径、尺寸与抬刀动作,再决定是否交给机器人执行。
参数放进窗口
界面只保留图片转轨迹所需的功能:导入图片、模糊、阈值、轮廓预览、缩放和轨迹导出。
参数变化会马上反映在预览里,省掉的是反复改代码、重新运行、再去别的软件里看结果的来回切换。
源码按当时的样子留下
下载包保存的是 2019 年用 PyQt5 与 OpenCV 编写的学习项目,包括 I2G.py 和 I2GApplication.py。
它没有现代桌面软件的安装器,也没有持续维护到新的依赖版本。ZIP 保留的是当时的代码和处理流程,适合阅读源码、复现实验,或在合适的 Python 环境里继续修改。