结构
关节、同步带与底座
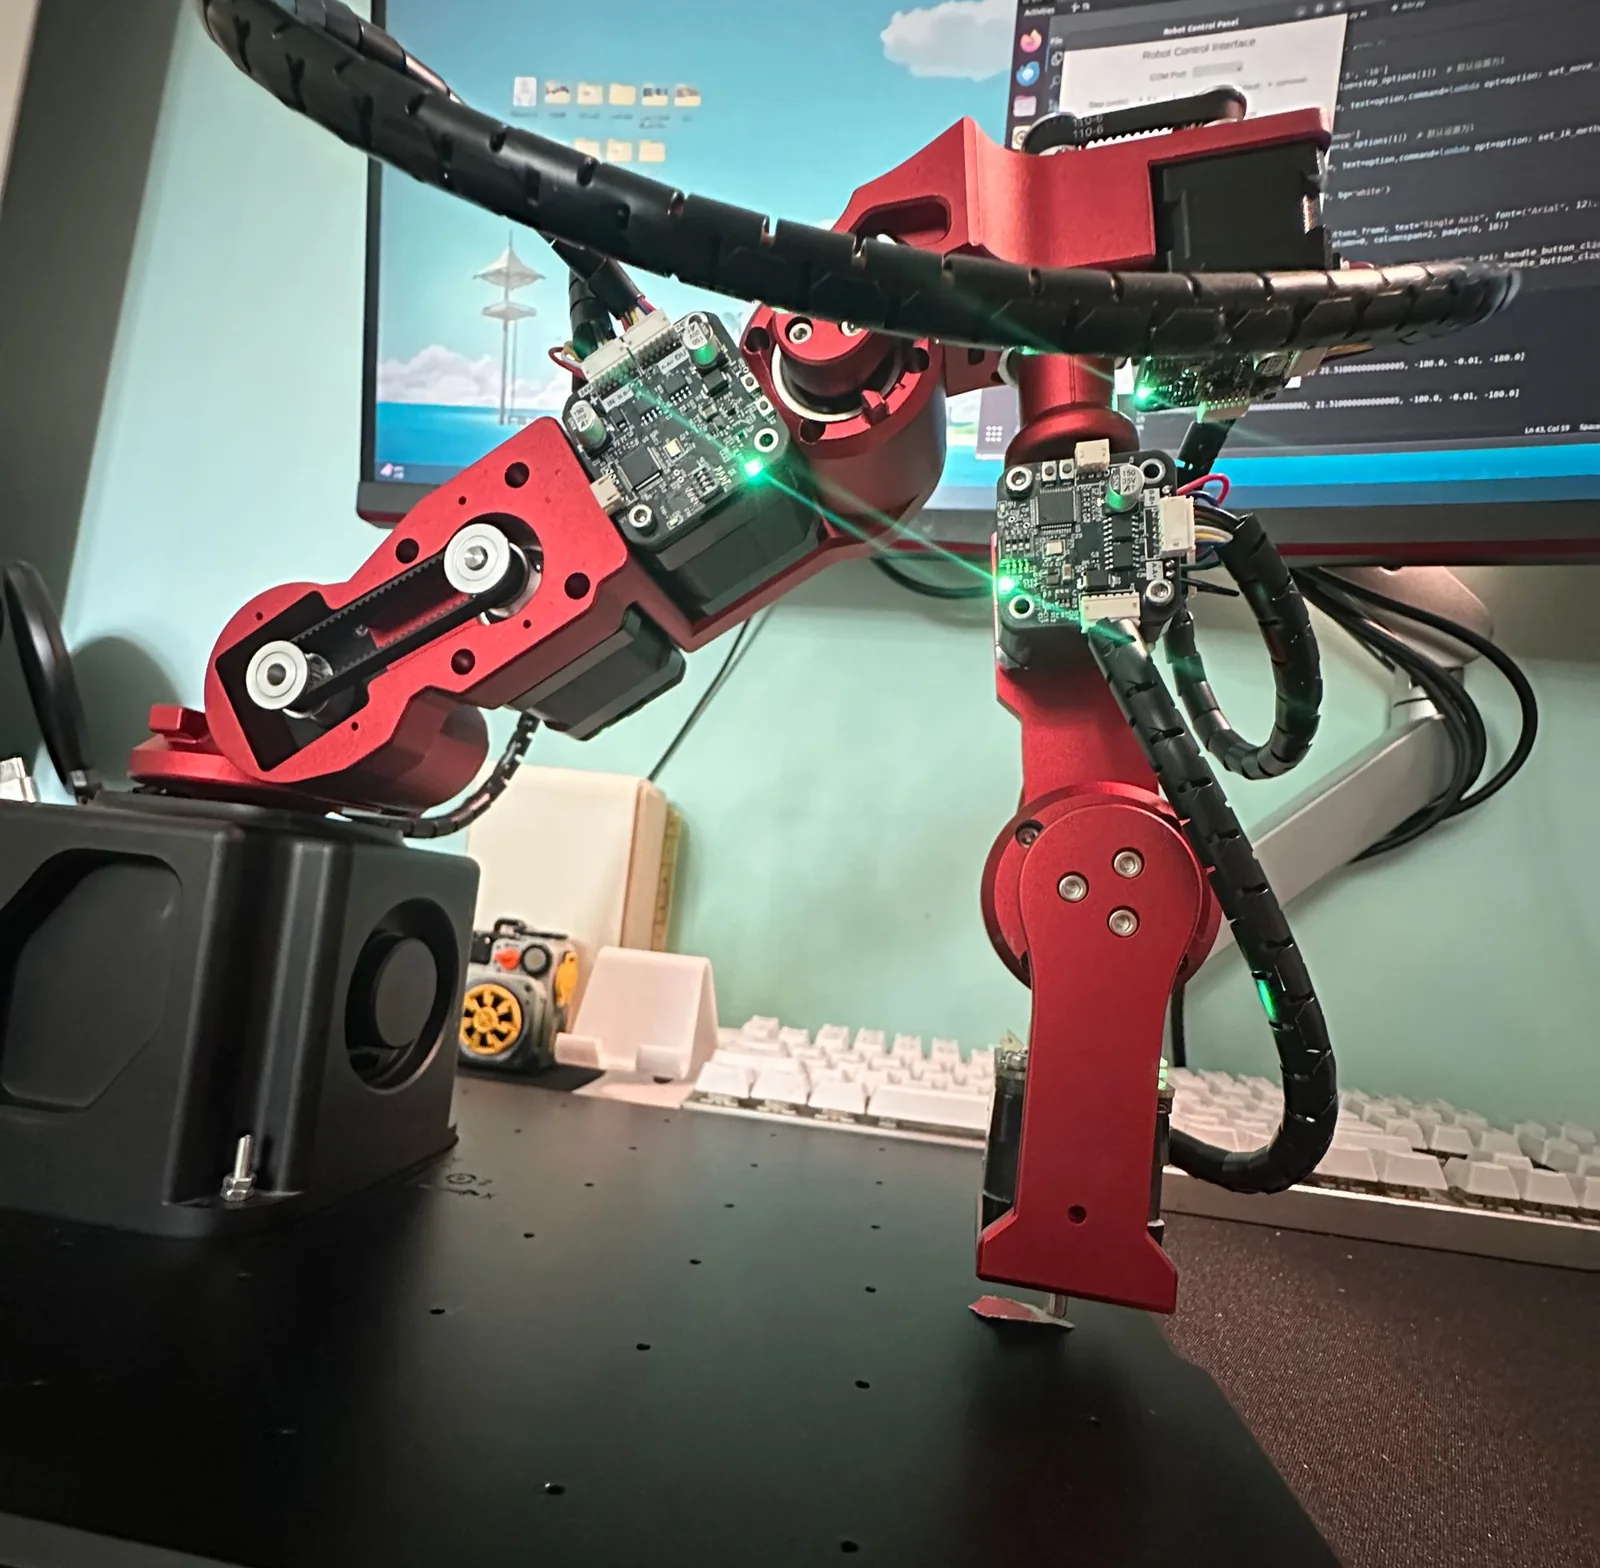
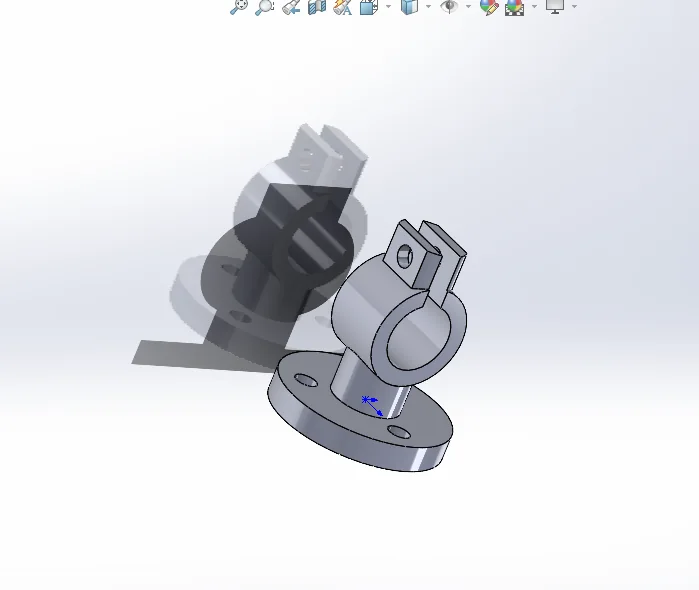
六个关节逐段装到底座、上臂、前臂和腕部;同步带、法兰与安装方向按原方案尺寸校对。
ROBOTICS PROJECT · DUMMY ARM
六轴实机与桌面绘图演示
基于稚晖君开源的 Dummy 方案完成六轴本体装配、CANBus 接线、关节校准与多轴轨迹控制,并加装画笔末端完成桌面绘图测试。
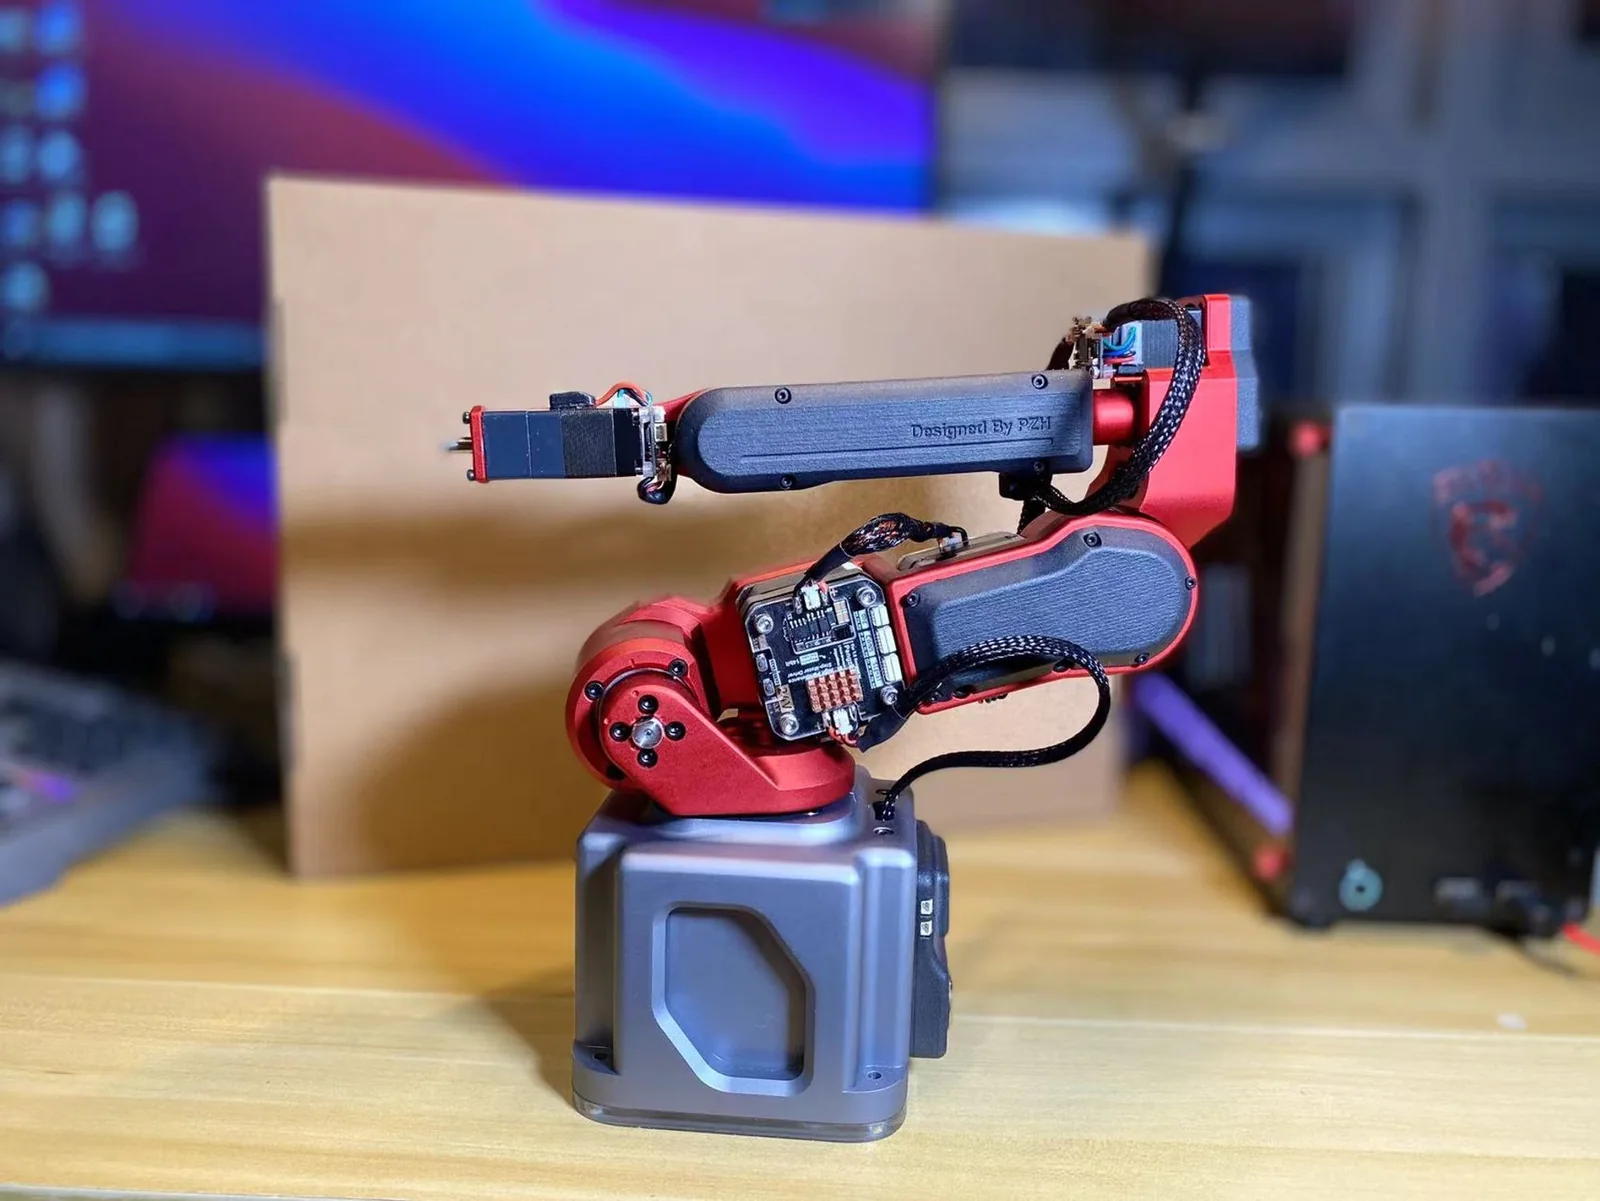
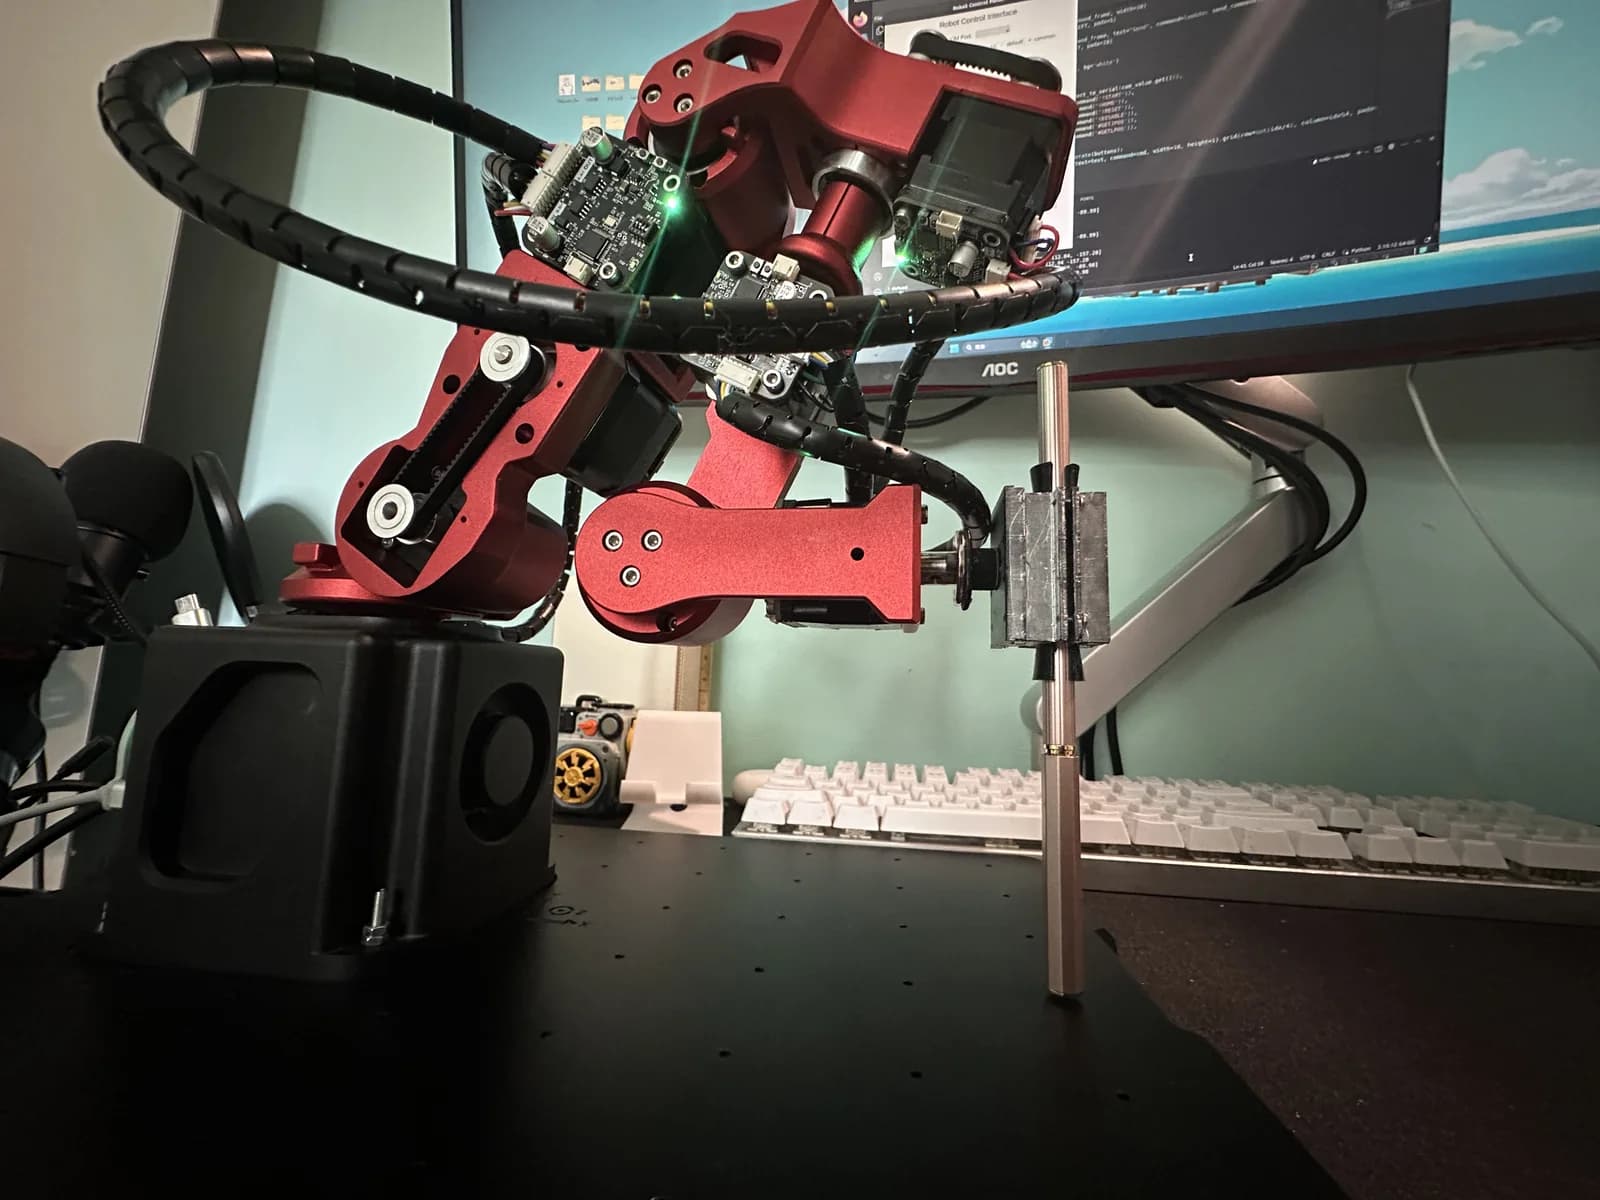
装配完成后的本体与末端设备。
PROJECT OVERVIEW
这台机械臂基于稚晖君开源的 Dummy 方案。我完成了六轴本体装配、CANBus 接线、关节固件与参数校准,并设计安装了画笔末端工具。
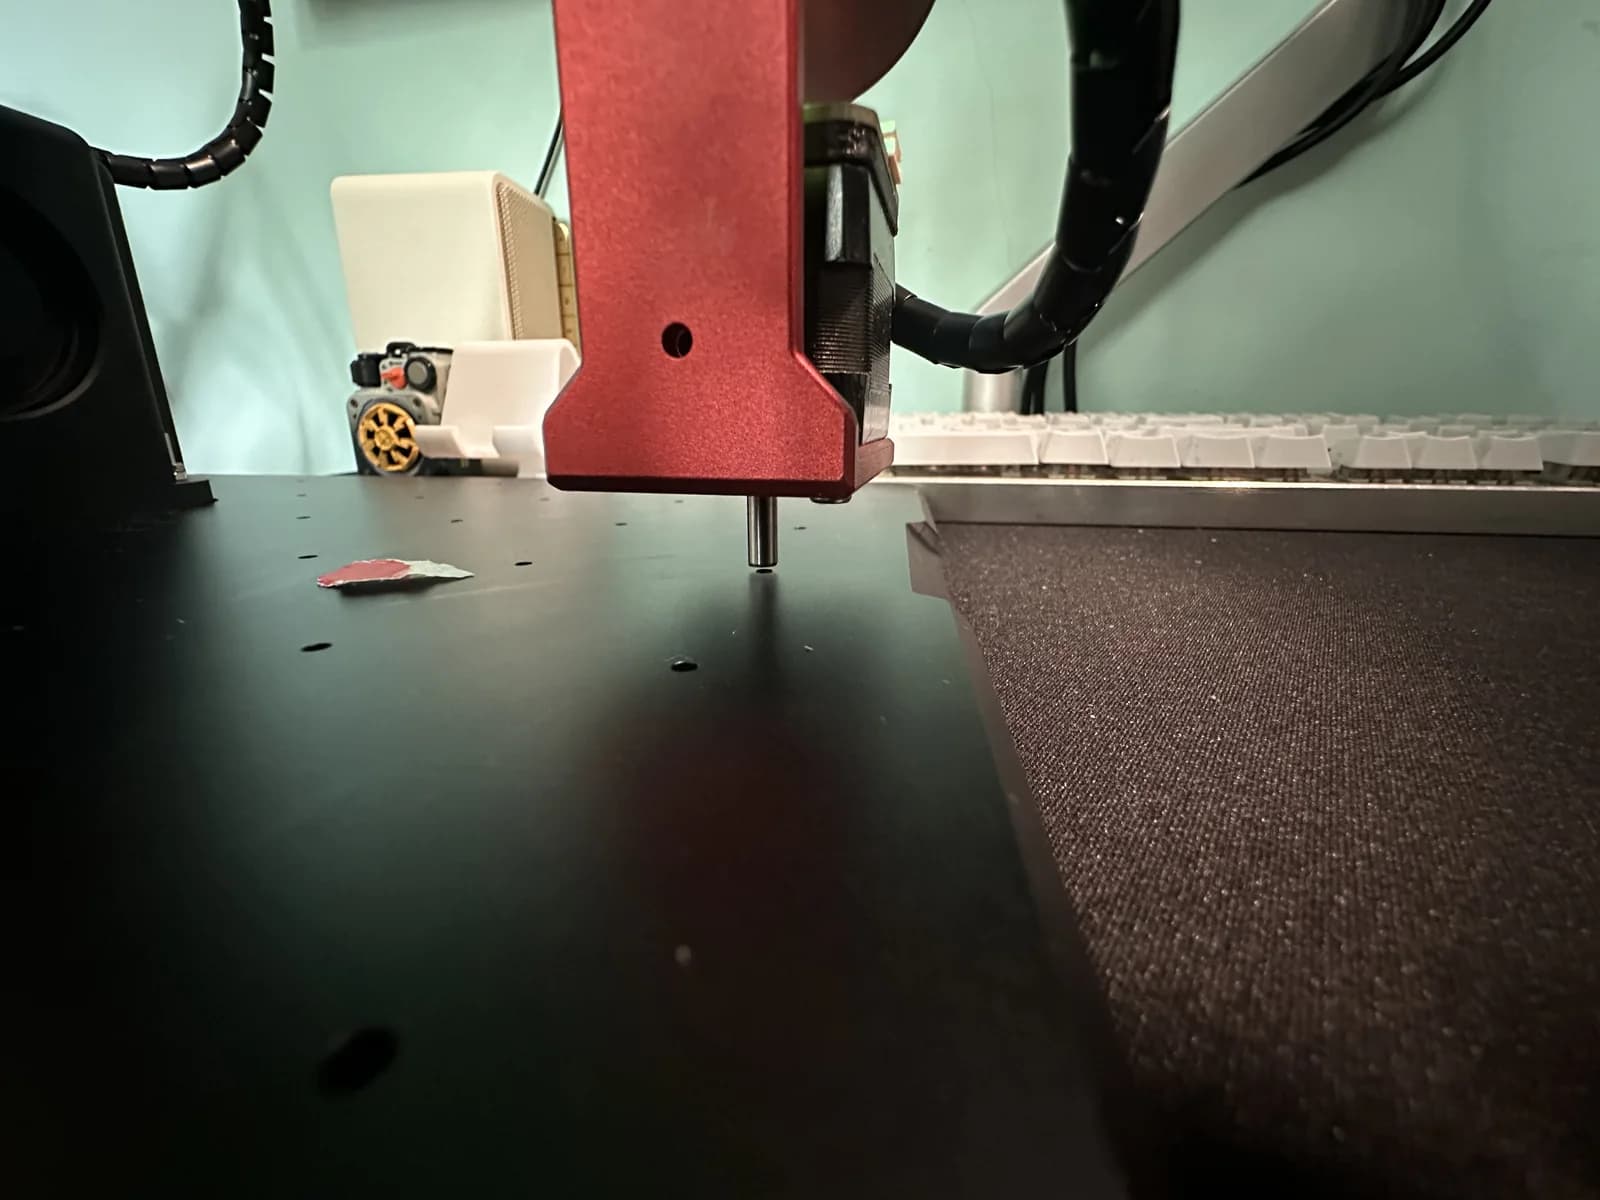
成品能够统一回零,在工具坐标系中执行多轴轨迹,并完成桌面绘图测试。
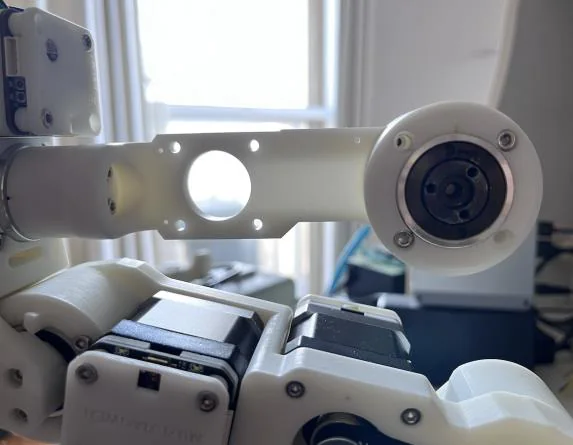
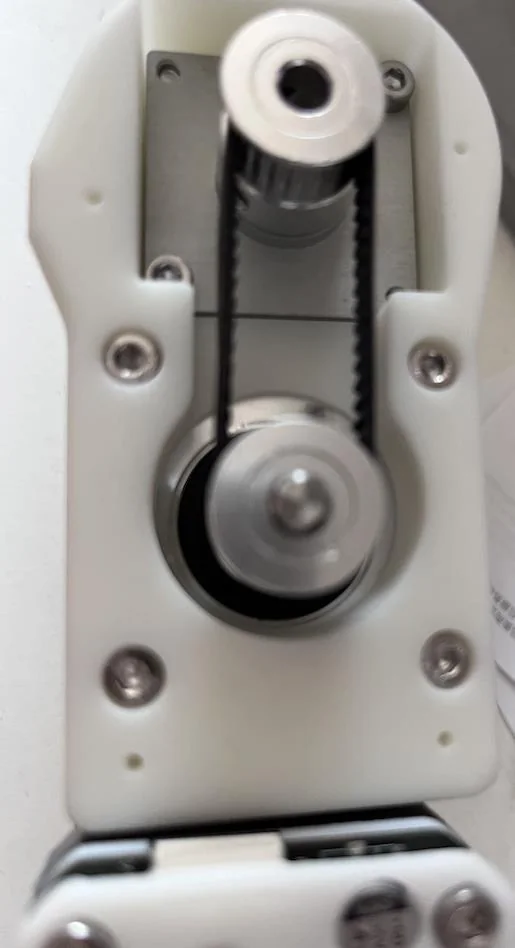

底座、上臂、前臂与腕部的尺寸标注,用来对照关节间距和整机比例。
BUILD & CONTROL
六个关节逐段装到底座、上臂、前臂和腕部;同步带、法兰与安装方向按原方案尺寸校对。
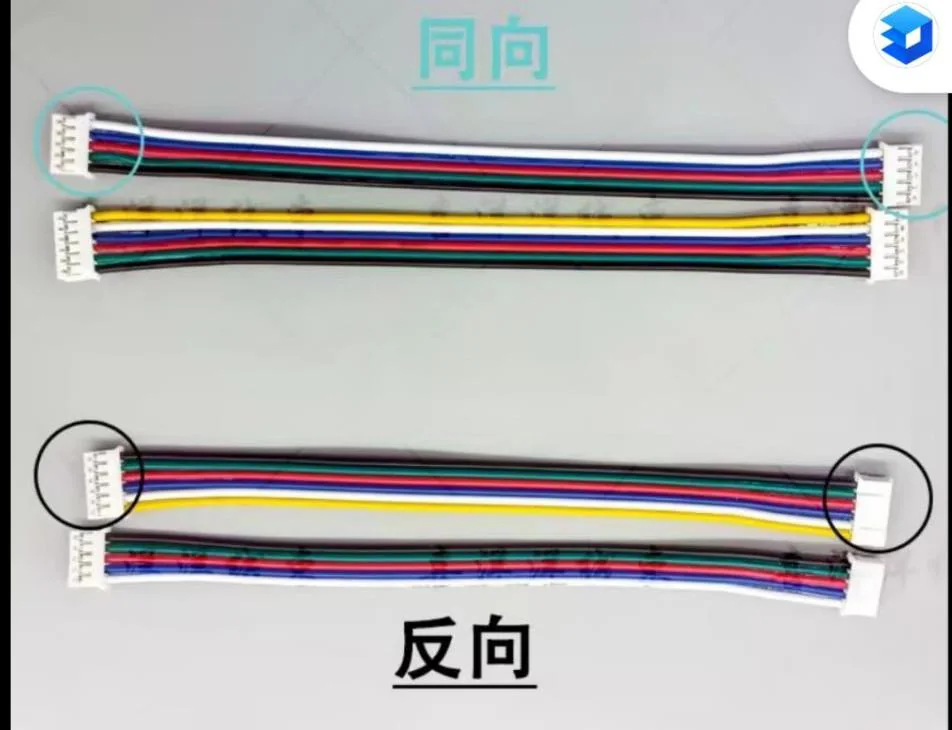
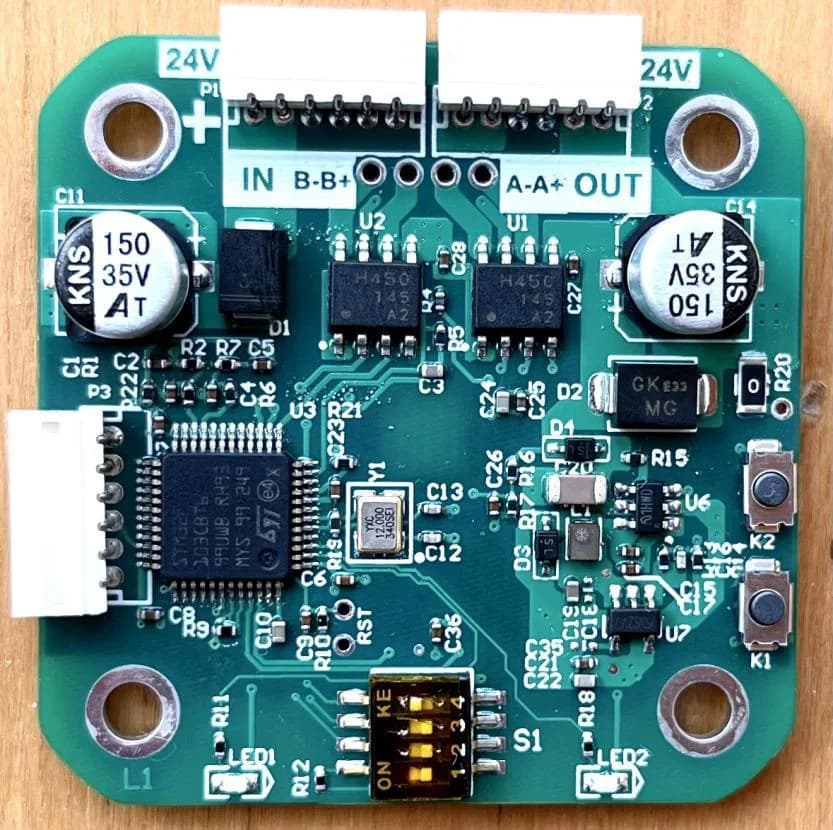
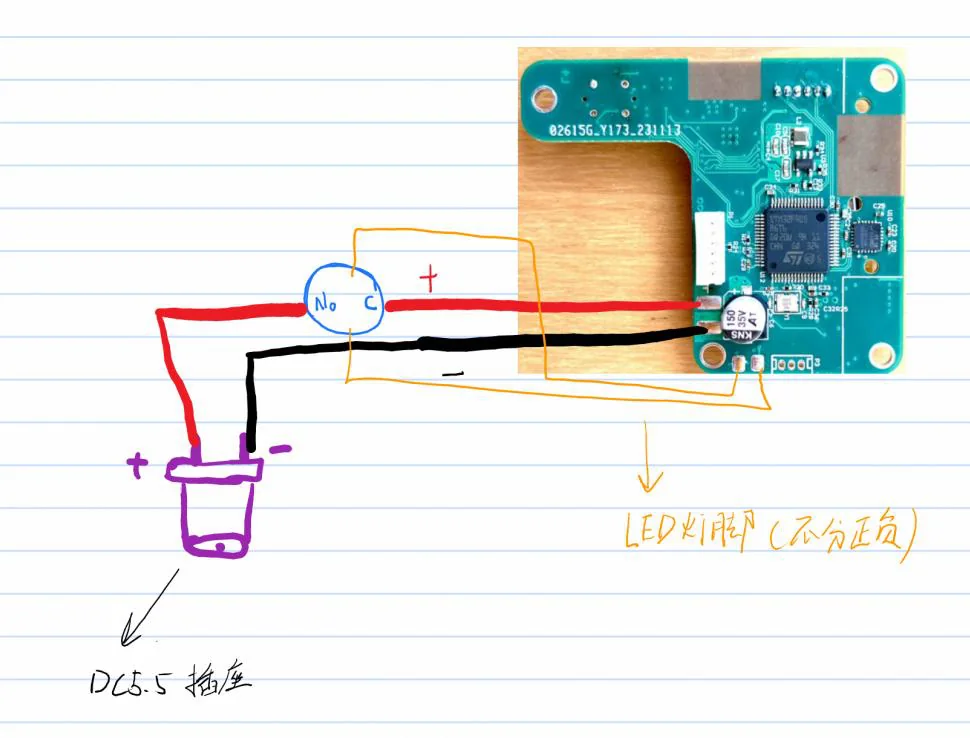
电源、编码器与 CANBus 串起六块关节控制板,其中 J1 与其余关节采用不同线序。
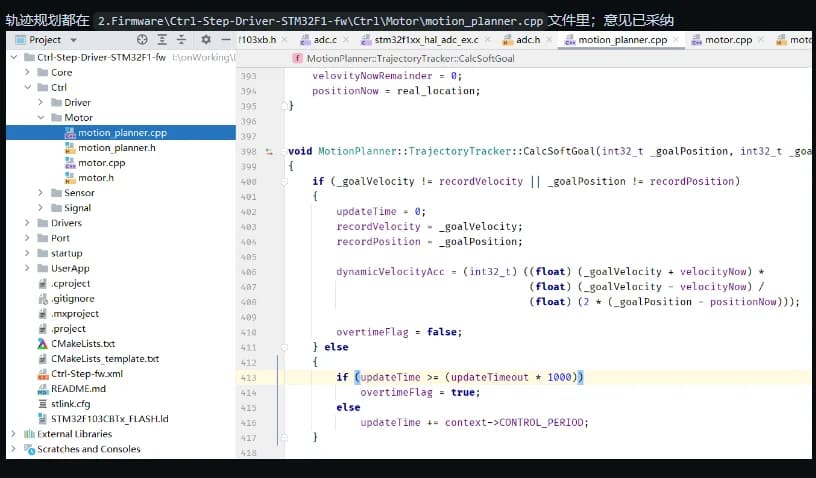
每个关节完成固件烧录和编码器校准,再配置方向、零位、减速比、限流、速度与加速度。
单轴稳定后接入多轴联动、示教任务和工具坐标系,由实时 TRJ 驱动画笔末端连续运动。
WORKING STATE
各轴方向、零位与减速比完成配置,六个关节能够回到一致的坐标基准。
关节参数按实机逐项收敛,装配中遇到的振动与回零偏差也在这一段排查。
六块关节控制板完成通信,程序可以连续下发末端坐标并执行绘图轨迹。
FROM COORDINATES TO THE DESK